自相关
对时间序列回归模型(time series regression model),误差不仅可能会有异方差的问题,还可能会有自相关(autocorrelation)的问题。自相关也叫序列相关(series correlation)。自相关和异方差很像,它本身不会影响最小二乘估计量的一致性,只影响最小二乘估计量的有效性,且会让传统的计算估计量协方差矩阵的算法失效,进而使得传统的统计检验不再可用。所以,处理自相关的方式与处理异方差类似,我们只需找到正确的计算协方差矩阵的方法就行了。幸运的是,正确的计算方法还真有,算出的协方差矩阵及相应的标准误被称为HAC(heteroskedasticity and autocorrelation consistent,异方差和自相关一致的)协方差矩阵和标准误。
HAC检验
基于HAC协方差矩阵的统计检验被称为HAC检验,不管模型有没有异方差问题,也不管模型有没有自相关问题,HAC检验都可用。在EViews中,告诉软件使用HAC协方差矩阵仍然要用到可选参数cov,标准的用法是让其等于hac,例如:
equation eq4.ls(cov=hac) y c x1 x2 x3估计结果如下:

红线和红框部分的解释与cov=white的情形相同,我就不赘述了。
鼠标模式对应的操作是在估计模型的对话框里选Options,然后把Covariance method设为HAC(Newey-West)。Newey和West是两位计量经济学家,它们提出的估计HAC协方差矩阵的方法是EViews中的默认方法,虽然还有其他方法可选,但一般使用默认的就可以了,所以,记住cov=hac就行。
在使用最小二乘法的前提下使用HAC协方差矩阵,有一个点需要注意:如果回归模型的右侧含有因变量的滞后项,一般不用HAC协方差矩阵。例如,$$y_t = \beta_0 + \beta_1 x_t + \gamma y_{t-1} + u_t$$逻辑是这样:我们用HAC协方差矩阵是为了应对自相关问题,但是,如果\(u_t\)存在自相关,这类模型一般会有内生性问题,因此,最小二乘估计量一般是不一致的,所以,无论用什么协方差矩阵,都做不了正确的统计推断。
也就是说,对上述这类模型,如果最小二乘估计量是一致的,误差一般是没有自相关问题的,因此,我们最多只需要使用异方差一致的协方差矩阵即可。如果最小二乘估计量是不一致的,我们就需要更换估计方法,那种情况下,统计推断就是另一个故事了。
自相关检验
上面的介绍意味着,如果回归模型的右侧含有因变量的滞后项,检验误差是否具有自相关是一个必须要做的诊断检验。EViews里提供的自相关检验是Breusch-Godfrey LM检验,这个检验假设回归误差如果有自相关的话,它会源于一个自回归模型:$$u_t = \rho_1 u_{t-1} + \cdots + \rho_p u_{t-p} + e_t$$其中,\(e_t\)是一个零期望的白噪声。检验自相关,等价于检验所有的\(\rho\)都等于0。
实施Breusch-Godfrey检验需要用到auto命令,它的用法与white命令类似:
eq1.auto(4) '括号中的数字指上述自回归模型的滞后阶数p,需自行设定对应的鼠标模式是在equation对象窗口左上选View/Residual Diagnostics/Serial Correlation LM Test,然后输入对应自回归模型的滞后阶数。检验结果如下图所示:
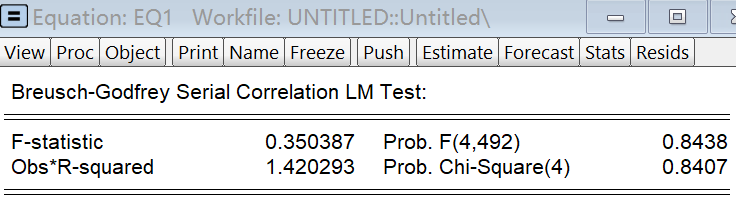
EViews会报告两个检验统计量的数值、对应的分布以及它们的p值,根据这两个统计量得出的推断结论一般不会有分歧,如果有的话,你可以只看第二个统计量:Obs*R-squared。
前面介绍过,命令ls报告的结果中含有DW统计量,它一个古老的用于检验误差自相关的统计量。相比于Breusch-Godfrey检验,基于DW统计量的自相关检验有很多缺点,在现时的应用中已很少有人用它了,所以,忘了DW统计量吧。
命令复习
(.)ls(cov=hac):实施最小二乘估计并使用HAC协方差矩阵.auto(c):实施Breusch-Godfrey检验
[注] ( . )命令表示命令可单独使用,也可跟在对象后使用;.命令表示命令只能跟在对象后使用。
练习
- 利用[数据导入]一讲练习中生成的demo.wf1,用m1的年化增长率做因变量(回顾一下函数
@pca),gdp的年化增长率做自变量,建立一个一元线性回归模型。模型是否有自相关问题(滞后阶数设为4)?对每个参数的显著性,HAC检验的结果与传统检验的结果是否相同?


- 版权声明:本作品使用知识共享(Creative Commons)的署名-非商业性使用-禁止演绎 4.0 国际许可协议。非商业转载请注明出处(作者及原文链接),商业转载请联系作者获得授权。

给站长留言